دستاورد پژوهشگران MIT با مشارکت محقق ایرانی: توسعه ربات شناگری که با نور هدایت میشود
دانشمندان موفق شدند با هدایت پرتوهای متناوب نور از بیرون ظرف آزمایشگاه، ربات را بدون هیچ مدار الکترونیکی به حرکت درآورند.
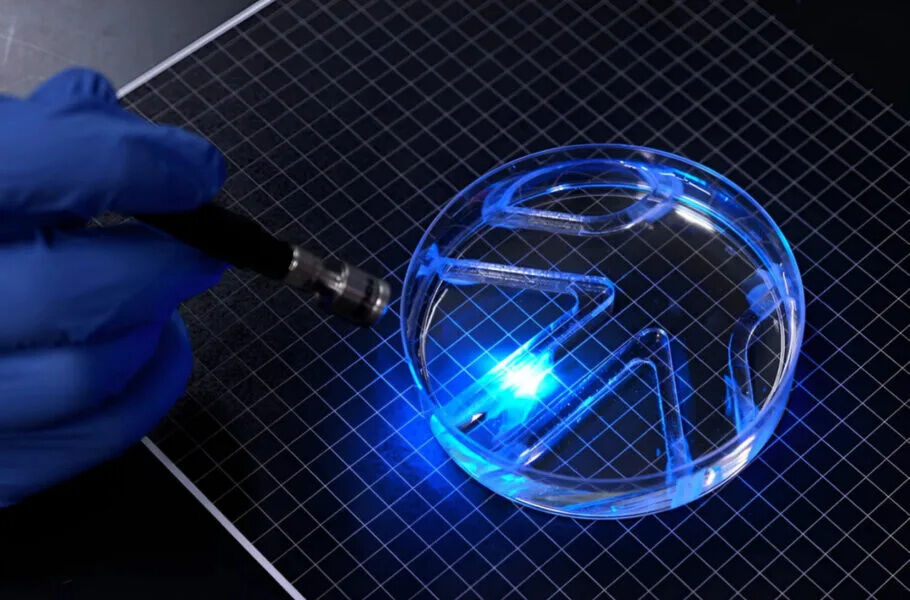
پژوهشگران مؤسسه فناوری ماساچوست (MIT) رباتی توسعه دادهاند که با بهرهگیری از یک لایه واحد از سلولهای زنده ماهیچهای، توانسته درون یک مارپیچ آبی حرکت کند و مسیر خود را با دنبالکردن پرتوی نور پیدا کند. این ربات حرکتی آرام و ابعادی بسیار کوچک دارد و هنوز برای ورود به اقیانوسهای باز آماده نیست، اما طراحی باریک و ظریف آن میتواند مسیر تولید ماشینهای شناگر نرمتر و ارزانتر را هموار کند.
اندازه این ربات تقریباً برابر با یک نوار آدامس است و سلولهای عضلانی آن روی ژلی انعطافپذیر سوار شدهاند. این سلولها بهصورت ژنتیکی اصلاح شدهاند تا در مواجهه با تابش نور دچار انقباض شوند. بنابراین، با تاباندن نور روی یکی از دو باله ربات، آن باله شروع به زدن بال میکند و تابش متناوب نور میان دو باله، علاوهبر راندن ربات به سمت جلو، امکان چرخش و هدایت آن را بدون نیاز به قطعات الکترونیکی داخلی فراهم میکند؛ روندی که در آن تمام عملیات هدایت از بیرون ظرف آزمایشگاهی انجام میپذیرد. «فردوس آفاق»، محقق ایرانی MIT، ازجمله پژوهشگران این پروژه بوده است.
طول بالههای این ربات ۱۵ میلیمتر، عرض آنها ۷ میلیمتر و ضخامتشان تنها ۰.۵ میلیمتر است. «ریتو رامان»، دانشیار مهندسی مکانیک دانشگاه MIT و از نویسندگان این پژوهش، میگوید حرکت در آب در مقایسه با هوا نیازمند نیروی بسیار زیادی است و این ربات با توجه به ابعاد فیزیکیاش توان و قدرت بسیار مناسبی از خود نشان میدهد.
بهبود عملکرد و ساختار بافت ربات شناگر با سلولهای زنده ماهیچه
در طرح اولیه این تیم پژوهشی، ژل بسیار نرم فیبرین تحت کشش سلولهای ماهیچهای تمایل به چروکیدگی پیدا کرد. محققان در ادامه، نوعی ژل مستحکمتر بر پایه ژلاتین را جایگزین و شیارهایی با کف مربعی شکل روی سطح آن تعبیه کردند. وجود این شیارها به سلولها کمک کرد تا در یک راستا مرتب شده و با پیوستن به یکدیگر، فیبرهایی بسازند که بتوانند با هماهنگی و کشش بسیار مؤثرتری عمل کنند.
پژوهشگران برای آمادهکردن ماهیچه، برنامه تمرینی ویژهای طراحی کردند و بافت را روزانه به مدت ۱۵ دقیقه با پالسهای نوری با فرکانس ۲ باردرثانیه تحریک نمودند. در مقایسه با گروه کنترل که تمرین نداشتند، این روند تمرینی میزان جابهجایی باله را تا ۴ برابر افزایش داد. علاوهبراین، بافت عضلانی توانست بیش از ۳۰ روز بدون نیاز به تکیهگاه فیزیکی به عملکرد زیستی خود ادامه دهد.
این ربات در حداکثر سرعت ثبتشده، فاصلهای معادل حدود ۴ برابر طول بدنه خود را در هر دقیقه طی میکند. رباتهای شناگر که بافت زنده را با قطعات مهندسیشده ترکیب میکنند پدیده جدیدی نیستند؛ در سال ۲۰۱۶ رباتی شبیه به سفرهماهی با سلولهای قلبی موش حساس به نور ساخته شده بود و در سال ۲۰۲۲ نیز رباتی ماهیشکل با سلولهای قلبی انسان توانست بهصورت مستقل شنا کند. همچنین در سال ۲۰۲۶ پژوهشگران چینی از سفرهماهی رباتیکی پرده برداشتند که از عضلات قورباغه نیرو میگرفت و با نور کنترل میشد. ربات دیگری با نام «OstraBot» نیز در همین سال با استفاده از عضله اسکلتی تمریندادهشده به سرعت ۱۵.۶ برابر طول بدنه در دقیقه دست یافت که حدود ۴ برابر سریعتر از نمونه MIT است.
دستاورد محوری دانشگاه MIT در واقع ساختار باریک و تکلایهای آن است. محققان در تحقیق خود توضیح دادهاند، این معماری نیاز به تعداد کمتری سلول نسبت به قطعات حجیم عضلانی دارد، ساخت آن ارزانتر تمام میشود و شناوری پربازدهتری ایجاد میکند. چالش بعدی توسعه این فناوری، تنوعبخشی به آرایش سلولی و هندسه ربات برای ایجاد حرکات قدرتمندتر و پیچیدهتر است.

نظر شما