ساخت یک بازوی رباتیک با حس لامسه انسانی
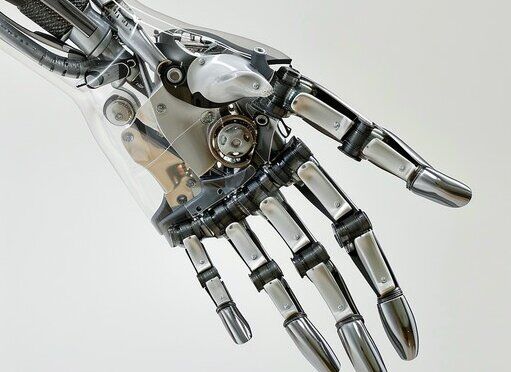
دانشمندان چینی یک بازوی رباتیک ابداع کردهاند که از حس لامسهای شبیه به حس لامسه انسان برخوردار است.
گروهی از پژوهشگران «دانشگاه علم و فناوری هنگکنگ»(HKUST)، یک «بازوی رباتیک حسی-حرکتی یکپارچه» یا «اِمآرم»(EmArm) ساختهاند که حس لامسه را در سراسر خود دارد و میتواند عملیات تنظیم تطبیقی انجام دهد.
به نقل از تکاکسپلور، با تعبیه مستقیم یک پوست لمسی نوری نرم روی اسکلت رباتیک و تلفیق آن با یک الگوریتم تصمیمگیری در لحظه، اِمآرم میتواند اطلاعات تماس را در سراسر بازو و ساعد خود دریافت و تحلیل کند؛ امری که امکان درک لمسی شبیه به انسان و تنظیم انطباقی اشیاء را فراهم میسازد. همچنین، این سیستم میتواند میان انواع گوناگون تعاملات لمسی نظیر قلقلک دادن یا ضربه زدن آرام تمایز قائل شود، به صورت در لحظه واکنش نشان دهد و از طریق بازخورد لمسی از موانع دوری کند؛ قابلیتی که افقهای جدیدی را برای توسعه رباتهای هوشمند دارای کالبد فیزیکی میگشاید.
این گروه پژوهشی با الهام از ساختار «استخوان-عضله-پوست» در بدن انسان، یک پوست لمسی نوری نرم و گسترده را درون اسکلت مکانیکی سفت اِمآرم تعبیه کردند تا قابلیت انجام دادن عملیات سنگین با حسگری لمسی نرم تلفیق شود. بیش از ۷۱ هزار میلیمتر مربع از این پوست لمسی نرم، بخشهای بازو و ساعد ربات را میپوشاند و دوربینهای داخلی در مقیاس زیر میلیمتر، توزیع نیروهای واردشده به بازوی رباتیک را تحلیل میکنند. اِمآرم به وضوح مکانی ۰.۰۸۵ میلیمتر دست مییابد که با وضوح پوست نوک انگشتان انسان قابل مقایسه است. آستانه تشخیص دو نقطه در این سیستم میتواند به ۱۸.۲ میلیمتر برسد؛ رقمی که از محدوده معمول ۳۰ تا ۵۰ میلیمتری در پوست بازوی انسان عملکرد بهتری دارد و امکان تشخیص دقیقتر فواصل بین نقاط تماس را فراهم میکند.
روش حسگری نوری، نیاز به سیمکشیهای پیچیدهای را که در پوست الکترونیکی وجود دارد، از میان برمیدارد و ذاتاً در برابر تداخلهای الکترومغناطیسی، نوری، دمایی، رطوبتی و صوتی مقاوم است. آزمایشها نشان دادند که اِمآرم در رویارویی با پنج نوع تداخل محیطی، دقت حسگری خود را تا سطح ۹۷.۹ درصد حفظ میکند.
پوست لمسی تعبیهشده، تأثیر ملموسی بر عملکرد بازوی رباتیک در شرایط بارگذاری سنگین نداشت. آزمایشها نشان دادند که اِمآرم به دقت تکرارپذیری در جایگاهیابی دست یافته که با بازوهای رباتیک متداول قابل مقایسه است. اِمآرم قابلیت حسگری لمسی در سراسر بازو را با عملگرهای بسیار دقیق در قالب یک ساختار یکپارچه و مبتنی بر تعامل حس-حرکت تلفیق میکند.
«شن یاجینگ»(Shen Yajing)، سرپرست این پژوهش گفت: برای این که رباتها بتوانند قابلیتهای ادراکی را به دست آورند، جنبه مهمتر از دریافت سیگنالهای خام دقیق از حسگرها این است که چگونه این سیگنالها را به سرعت رمزگشایی کنند تا ربات بداند این اطلاعات لمسی به چه معنا است و چگونه عمل کند.
این گروه پژوهشی برای تبدیل اِمآرم از یک حسگر به یک عامل هوشمند، یک حلقه ادراک-کنش را پیشنهاد دادند. این چارچوب، دادههای مربوط به زوایای مفاصل (دریافت حس درونی) را با اطلاعات لمسی (دریافت حس بیرونی) به صورت در لحظه تلفیق میکند و ویژگیهایی نظیر موقعیت تماس، مساحت، نیرو و تعداد نقاط تماس را استخراج میکند تا امکان تصمیمگیری خودکار فراهم شود. سپس، دادههای حسی به طور مستقیم به سیستم کنترل حرکت بازوی رباتیک وارد میشوند.
اِمآرم نشاندهنده یک پیشرفت بزرگ در فناوری حسگر است و تغییر گستردهتری را در طراحی رباتیک، از «ادراک بیرونی متصل» به «هوش ذاتی» و از «برتری بینش» به «ادغام چندوجهی» نشان میدهد. پژوهشگران خاطرنشان کردند که سیستم اِمآرم را میتوان به قسمتهای گوناگون رباتیک مانند پاها و نیمتنهها گسترش داد و تعامل ایمنتر و سازگارتری را توسط رباتهای انساننما در خدمات خانگی، محیطهای صنعتی، کمکهای پزشکی و سایر سناریوهای کاربردی فراهم کرد. این سیستم میتواند به پیشرفت هوش مصنوعی تجسمیافته کمک کند که در آن سیستمهای هوش مصنوعی با بدن فیزیکی، دنیای واقعی را درک میکنند، با آن تعامل دارند و از آن یاد میگیرند.
این پژوهش در مجله «Nature Sensors» به چاپ رسید.

نظر شما